viernes, 10 de septiembre de 2010


Ecuacion Paramatrica y Rectangular
Ecuación paramétrica
En matemática, una ecuación paramétrica permite representar una curva o superficie en el plano o en el espacio, mediante valores arbitrarios, llamados parámetros, en lugar de mediante una variable independiente de cuyos valores se desprendan los de la variable dependiente. Un ejemplo simple de la cinemática, es cuando se usa un parámetro de tiempo para determinar la posición y la velocidad de un móvil.
Se conoce como Parametrización a la representación de una curva o superficie como imagen de una función vectorial. Su importancia radica en que permite tratar como funciones a curvas que no lo son si se las considera dentro del Sistema de coordenadas clásico, como por ejemplo las circunferencias y elipses. Aún así, es también utilizable para facilitar cálculos en sistemas de 4 o más variables, que no poseen representación gráfica.
Coordenadas Polares
El sistema de coordenadas polares es un sistema de coordenadas bidimensional en el cual cada punto o posición del plano se determina por un ángulo y una distancia.
De manera más precisa, todo punto del plano corresponde a un par de coordenadas (r, θ) donde r es la distancia del punto al origen o polo y θ es el ángulo positivo en sentido antihorario medido desde el eje polar (equivalente al eje x del sistema cartesiano). La distancia se conoce como la «coordenada radial» mientras que el ángulo es la «coordenada angular» o «ángulo polar».
En el caso del origen de coordenadas, el valor de r es cero, pero el valor de θ es indefinido. En ocasiones se adopta la convención de representar el origen por (0,0º).
Ecuación Rectangular
Encuentre la acuacion rectangular con las siguientes ecuaciones:

Desarrollo:

PRODUCTO DOBLE ESCALAR
Sean A y B dos vectores no paralelos, las representaciones de estos dos vectores, que tienen el mismo punto inicial, determinar un plano; la línea de acción de V es perpendicular al plano que contiene A y a B.
LA magnitud de B es el producto de las magnitudes de A y B por el seno de Ѳ formado por A y B, el cual debe ser mayor o igual a 180o
||A x B||= V = ABsen Ѳ
0 < Ѳ > π, sen Ѳ > 0
El sentido de V es tal que un observador localizado en un extremo V vera la rotación que lleva el vector A a la línea de acción del vector B en el sentido contrario al movimiento de las agujas del reloj.
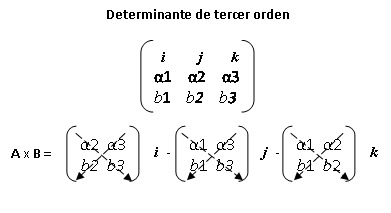
También se puede expresar de la siguiente manera:

martes, 7 de septiembre de 2010
Curva Plana
Si f y g son funciones continuas de t en un intervalo I, entonces las ecuaciones:
X = f(t) y Y = g(t)
se les llama ecuaciones parametricas y a t se le llama parametro. Al conjunto de puntos (X, Y) que se obtiene cuando t varia sobre el intervalo I, se le llama Grafica de las Ecuaciones Paramatricas. A las ecuaciones parametricas y a la grafica juntas, se les conoce como curva plana, que se denota por C.
Curva Plana:
Curva plana es aquella que reside en un solo plano y puede ser abierta (recta, parábola, hipérbola) o cerrada, (círculo, elipse).
La representación gráfica de una función real de una variable real es una curva plana.
Ejemplo:
Graficar las siguientes ecuaciones
La grafica queda de la siguiente manera:

X = f(t) y Y = g(t)
se les llama ecuaciones parametricas y a t se le llama parametro. Al conjunto de puntos (X, Y) que se obtiene cuando t varia sobre el intervalo I, se le llama Grafica de las Ecuaciones Paramatricas. A las ecuaciones parametricas y a la grafica juntas, se les conoce como curva plana, que se denota por C.
Curva Plana:
Curva plana es aquella que reside en un solo plano y puede ser abierta (recta, parábola, hipérbola) o cerrada, (círculo, elipse).
La representación gráfica de una función real de una variable real es una curva plana.
Ejemplo:
Graficar las siguientes ecuaciones
X = t2 – 4
Y = t/2
desde 0 - 2 <= t <= 3La grafica queda de la siguiente manera:
viernes, 3 de septiembre de 2010

Proyecciones y Componentes
Sean “U” y “V” vectores distintos de 0, sea U = W1 + W2, donde W1 es paralelo a V y, W2 es ortogonal a V.
1. A W1 se le llama la proyección de U en V, o la componente vectorial de U a lo largo de V, y se denota por:
W1= ProyV U
2. A W2 = U – W1 se le llama componente vectorial de U ortogonal a V.
Si U y V son vectores distintos de 0, entonces la proyección de U a V está dada por:
ProyV U=

La proyección de U en V puede expresarse como un múltiplo escalar de un vector unitario en dirección de V:

Al escalar K se le llama la componente de U en dirección de V
Angulo Entre Vectores
El ángulo entre 2 Vectores distintos de 0 es el ángulo Ѳ, 0 ≤ Ѳ ≤ π entre sus respetivos vectores en posición canoníca o estándar.
 Cos Ѳ = A * B
|A| |B|
A * B = |A||B|Cos Ѳ
Los términos Perpendicular, ortogonal y normal significan especialmente o mismo: formar ángulos rectos.
Es común decir que los vectores ortogonales, dos rectas o planos son perpendiculares y que un vector es normal a una recta o plano dado.
EJEMPLO: Los vectores <3, -4, 8> y <3/4, -1, 2>, son paralelos debido a que:
<3, -4, 8> = 4 <3/4, -1, 2>
EJEMPLO: Dados A = 3i + 2j y B = 2i + Kj, donde k es un escalar, determine:
A) K tal que A y B sean ortogonales.
<3, 2><2, K> = (3)(2) + (2)(K) = 6 + 2K
6 + 2K = 0
2K = -6
K = -3
B) Tal que A y B sean paralelos.
<3, 2> = <2, K>
2K = 3
K= 1.5 1.5K = 2
K = 4/3
Suscribirse a:
Entradas (Atom)